 01
PRODUCTS
水上作业平台系列
水上作业平台不是单一型号,而是根据水深、泥深、底质、潮差、作业设备、甲板载荷、移动方式和运输条件,组合浮箱、履带、定位桩、自升机构、甲板与设备基础,为浅水、河湖、湿地、滩涂和近岸施工建立合适的设备承载与作业界面。
产品中心
从工况出发 · 明确设备与实施边界
01 / PLATFORM SYSTEM
先确定工作方式,再选择平台
水上作业平台不是单一型号。需要先判断设备怎样到达工位、怎样定位、是否需要抬升甲板,再结合载荷、水深、底质、潮差和运输条件选择结构。
查看现有产品 ↓01漂浮与系泊适合水面承载、现场拼装与相对平稳水域
02两栖移动兼顾软地、岸滩和浅水区域的设备通行
03定位桩限制漂移并提供更明确的水上作业位置
04自升工作面在底部条件允许时评估甲板抬升与调平
03 / WORKING MODE
平台选择不只看载重
同一台设备在漂浮、定位桩和自升状态下,会形成不同的载荷路径、作业边界和现场组织要求。
核对岸滩通行、浅水移动、拖航、吊装下水和现场组装条件。
确认工作重量、重心、工作半径、集中载荷、振动和反力。
根据流速、潮差、底质和作业精度选择系泊、定位桩或自升。
确定模块尺寸、吊点、连接、涂层、液压保护和检查周期。
平台额定载荷不能直接等同于任意位置的集中载荷能力,最终方案需按具体设备与工况校核。
04 / PLATFORM MAP
六类结构与用途
下图来自公司外贸站的平台方案页,用于帮助理解结构类型,不代表固定标准型号,也不作为完工项目证明。
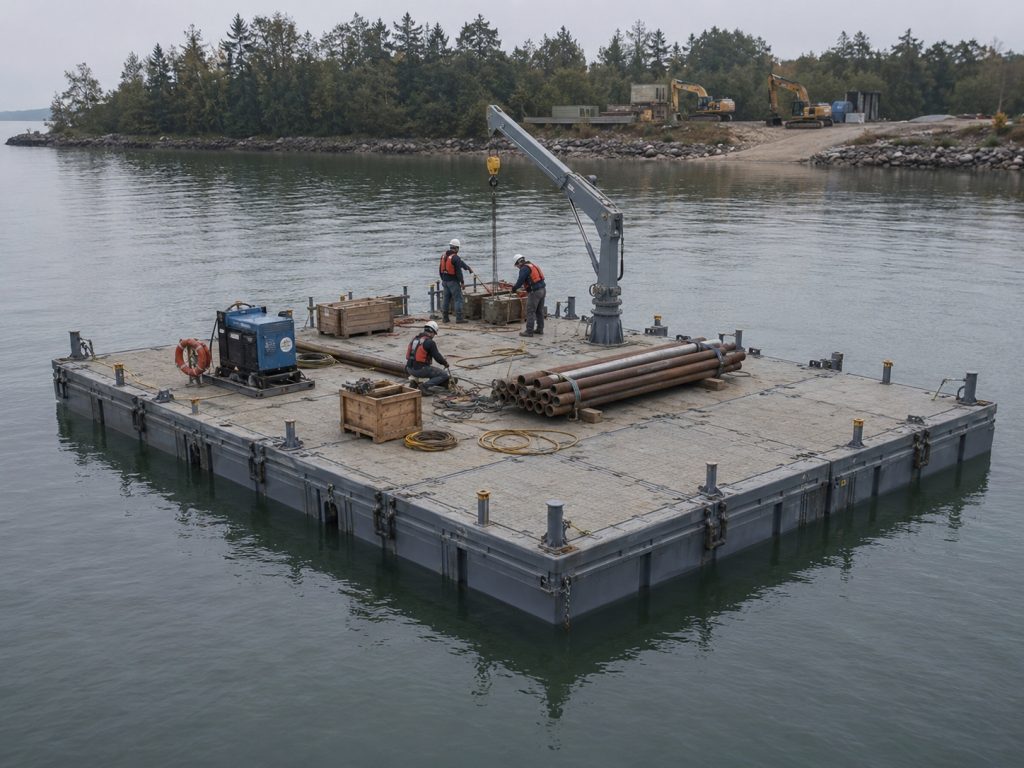 结构类型示意
01 / PLATFORM-005
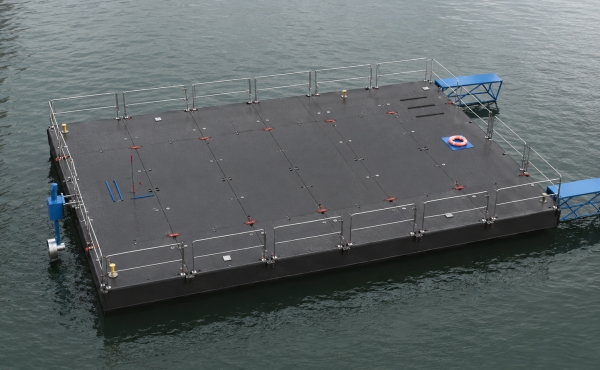
模块化浮动作业平台
以浮箱模块现场拼装甲板,按设备、运输和作业面积确定组合。
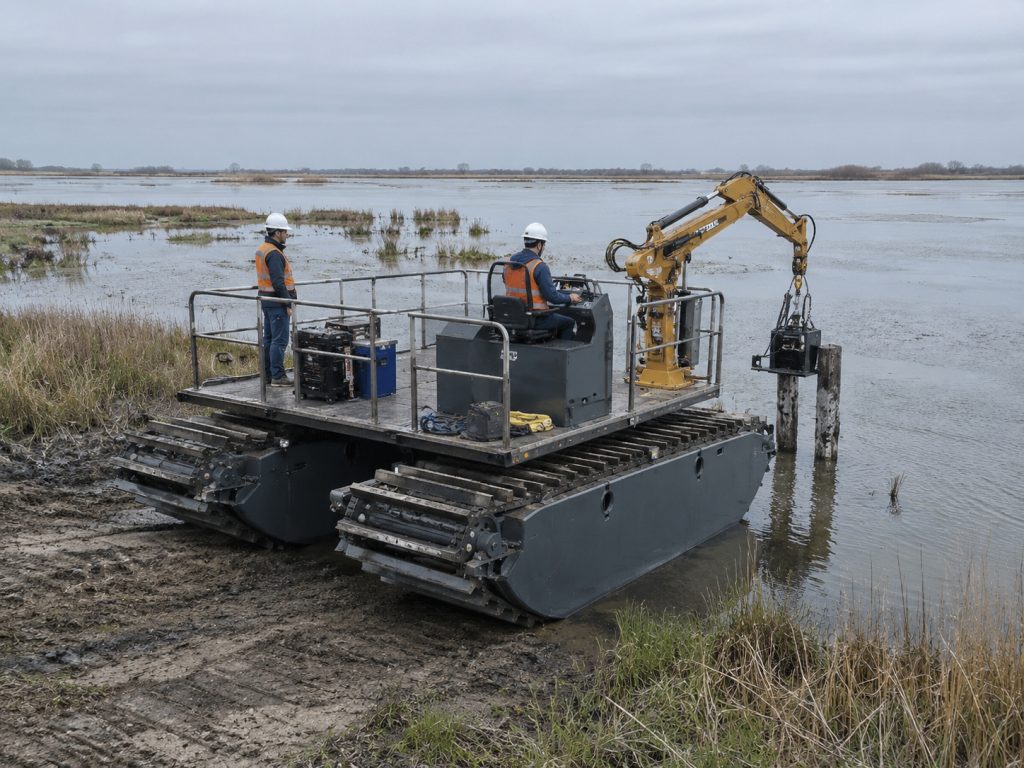 结构类型示意
02 / PLATFORM-006
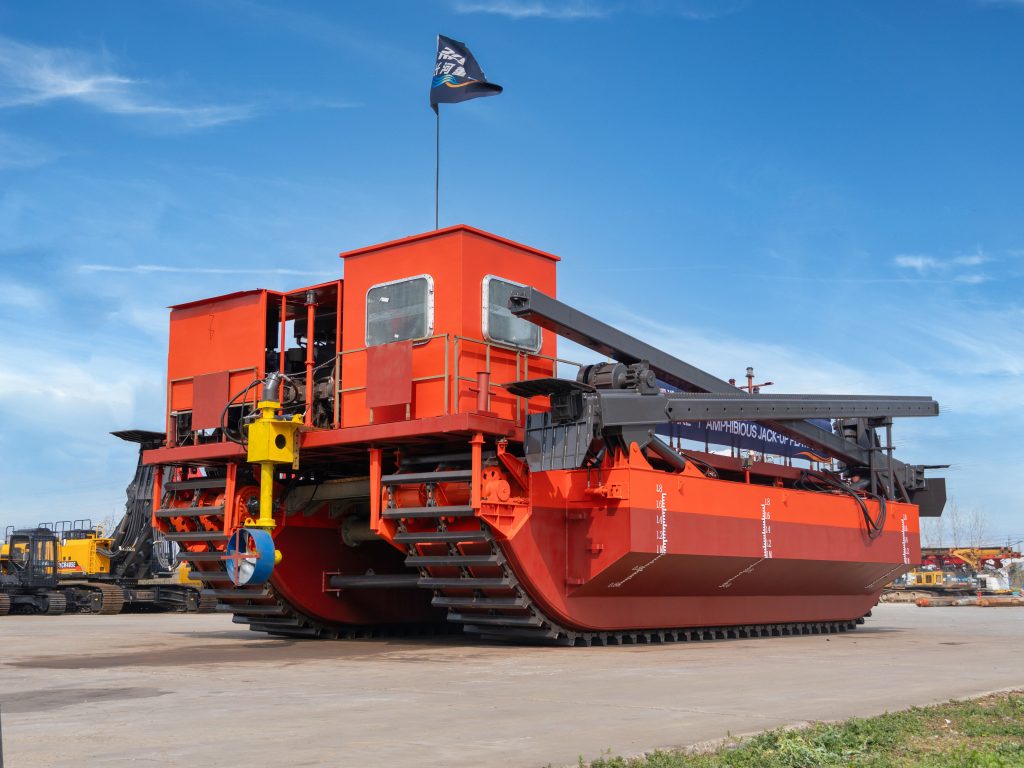
水陆两栖作业平台
兼顾浮力与软地面通行,适用于湿地、淤泥、滩涂和浅水区域。
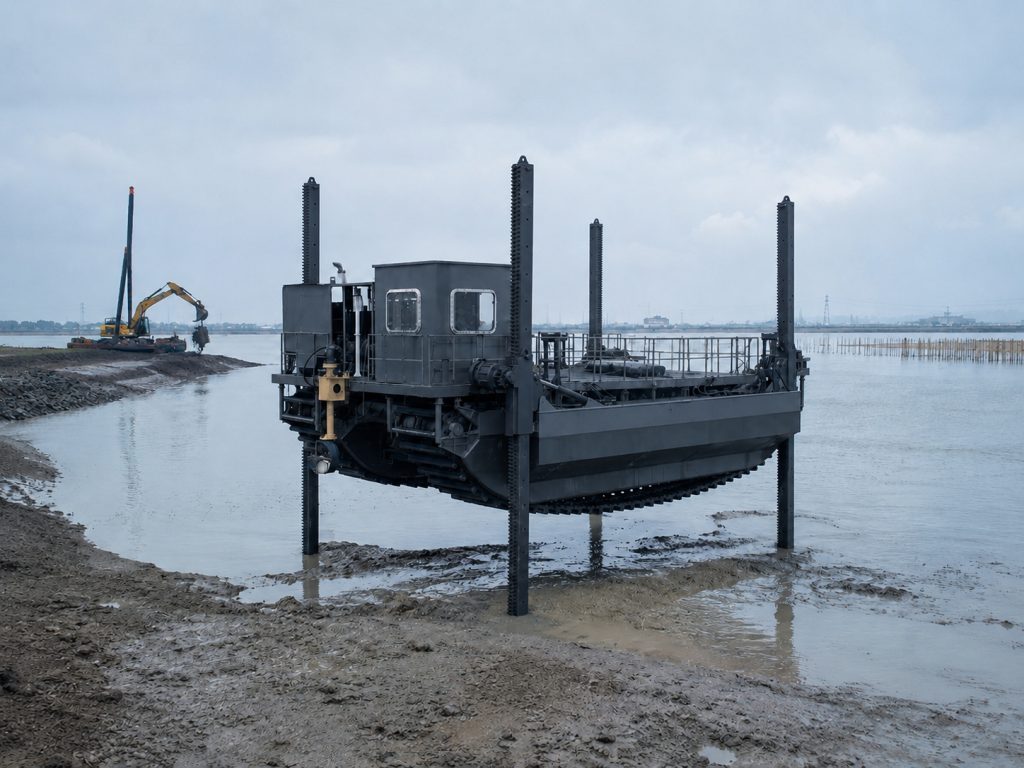 结构类型示意
03 / PLATFORM-007
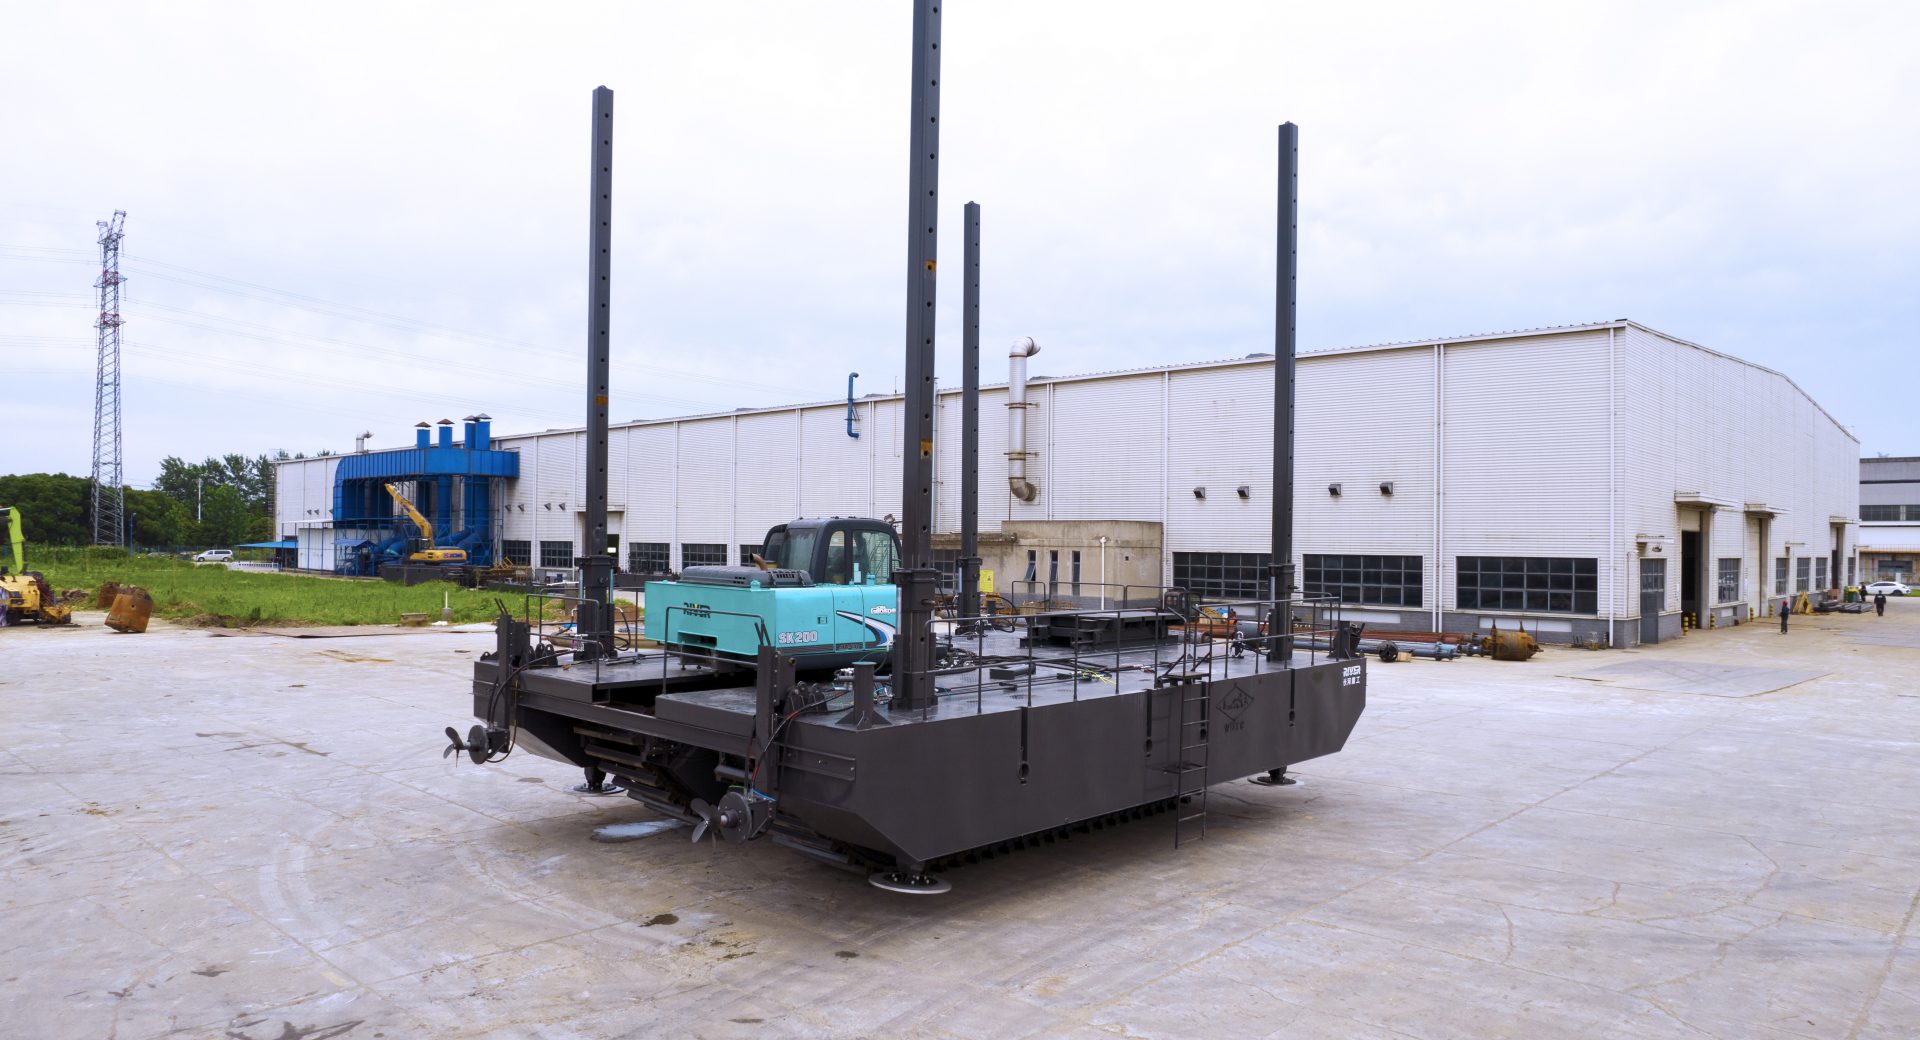
两栖自升式作业平台
在两栖移动基础上增加定位桩与甲板抬升系统。
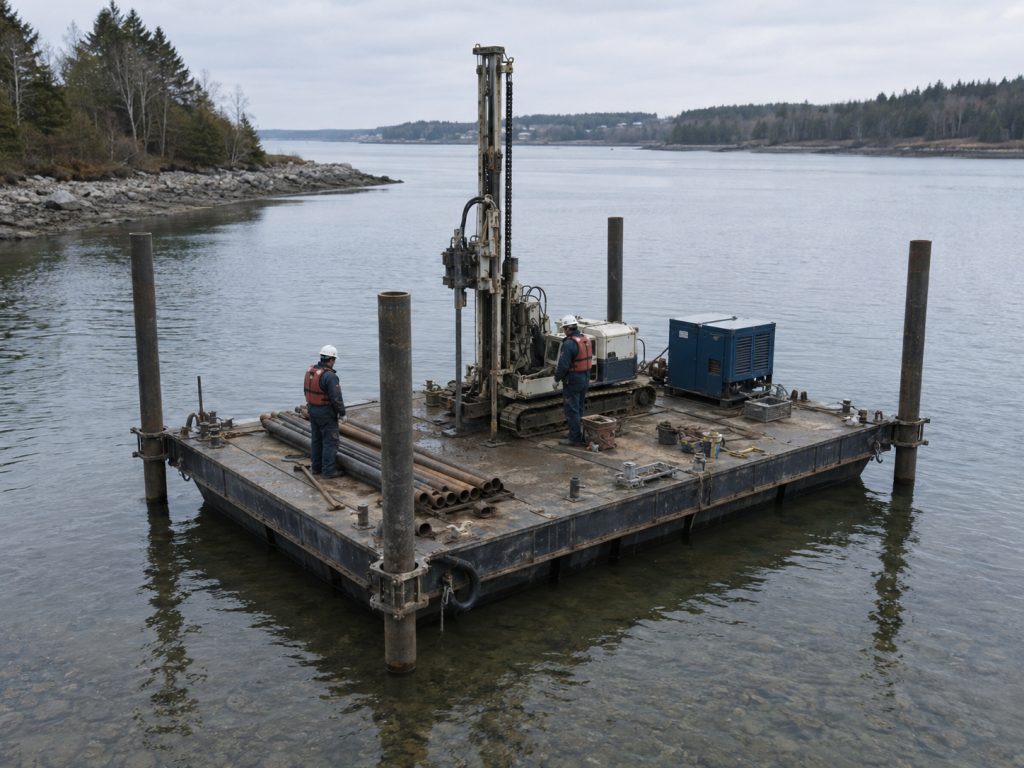 结构类型示意
04 / PLATFORM-008
定位桩作业平台
利用垂直定位桩限制漂移,为水面设备提供更明确的工作位置。
 结构类型示意
05 / PLATFORM-009
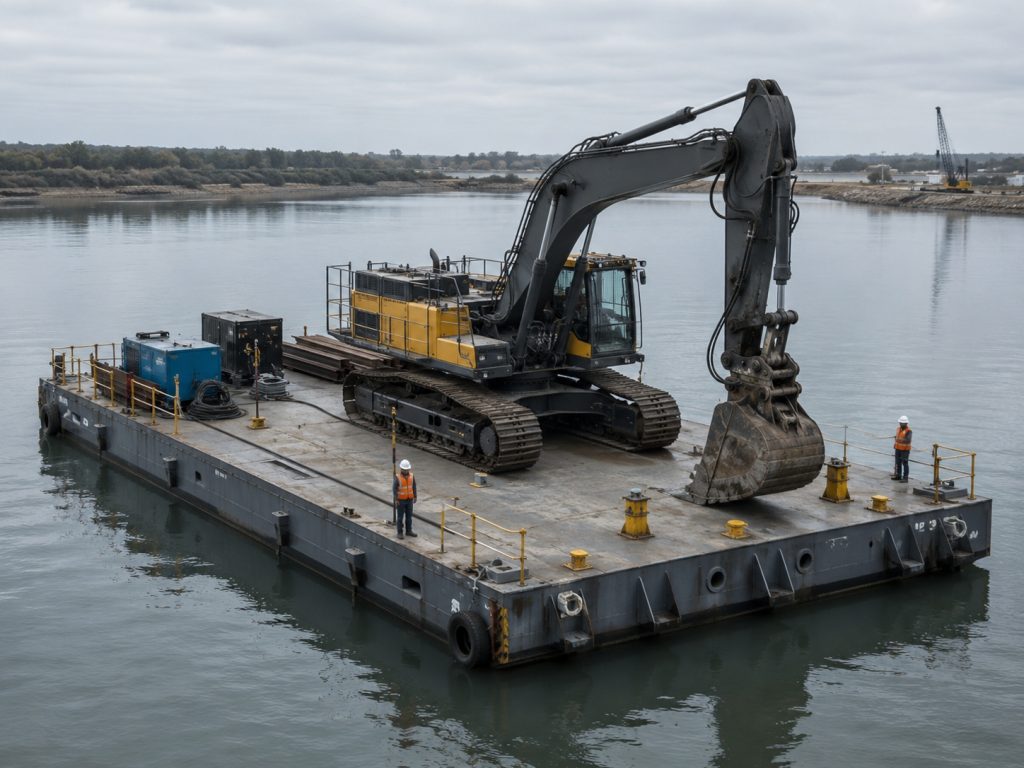
设备承载平台
围绕挖掘、钻探、打桩或吊装设备的载荷与反力进行设计。
 结构类型示意
06 / PLATFORM-010
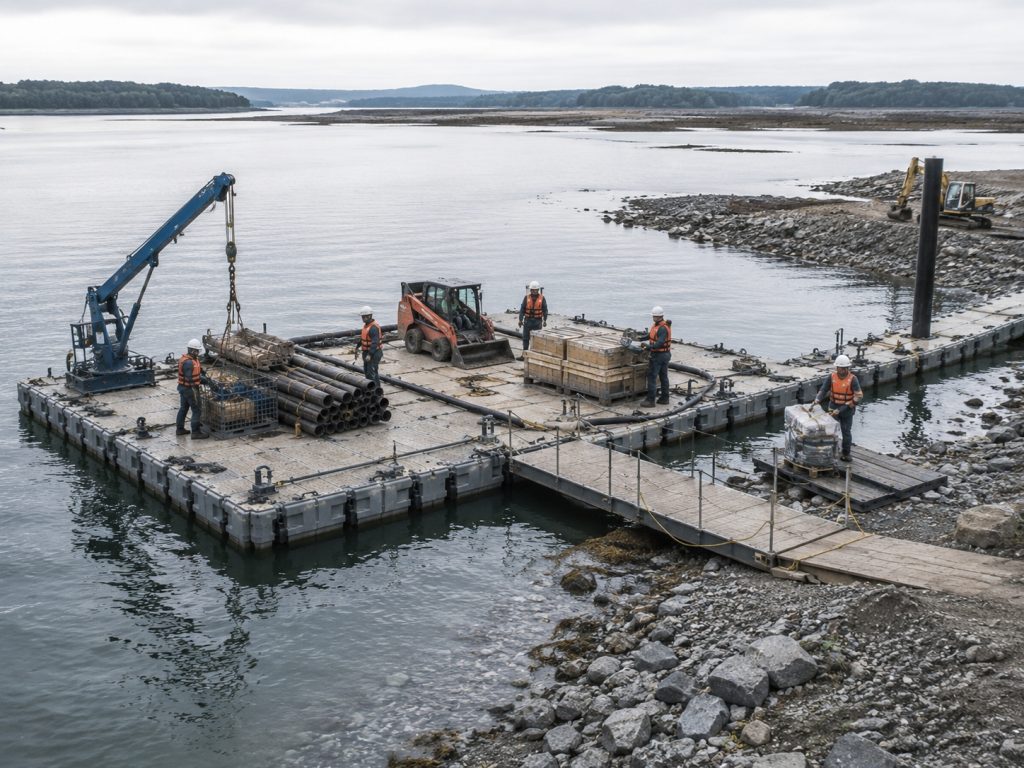
临时通道与物料转运
用于阶段性设备、材料和人员转运,接岸与安全设施需专项确认。
05 / PLATFORM GUIDE
了解结构、产品入口、选型条件和安全边界先确定工作方式,再选择具体平台
不同项目对“到达工位”和“稳定作业”的要求不同。模块化浮动平台适合以水面承载和现场拼装为主的任务;水陆两栖平台兼顾软地面通行和浅水移动;定位桩平台通过桩体限制漂移;自升式平台则在底部条件允许时沿定位桩抬升甲板。
平台类型不能只按型号名称选择。同一台挖掘机、钻机或打桩设备,在平静河湖、潮间带和近岸浅水中的载荷、定位与稳定要求可能完全不同。
模块化浮动作业平台
由多个浮箱模块现场连接形成甲板,适合设备承载、物料转运、清淤辅助、检查维护和临时水上作业。模块数量、甲板尺寸、连接方式、系泊与设备基础均需按项目确定。
水陆两栖作业平台
利用浮箱履带兼顾浮力与软地面通行,可在湿地、淤泥、滩涂和浅水区域移动,适合普通车辆难以进入、常规浮台又缺少岸滩通过能力的工况。
两栖自升式作业平台
在两栖移动基础上增加定位桩与自升系统。到达工位后,平台可根据底质、桩长、载荷和环境条件建立相对稳定的抬升工作面。
定位桩作业平台
通过垂直定位桩限制平台在水面上的漂移,适合需要比自由漂浮状态更明确定位、但不一定需要将甲板整体抬离水面的任务。
设备承载平台
围绕挖掘机、钻机、打桩设备、吊装设备或泵送系统的工作重量、作业半径、载荷分布和反力设计甲板、浮箱与加强结构。
临时通道与物料转运平台
用于水域施工中的设备、材料和人员转运,或建立阶段性水上通道。通行组织、护栏、系泊、接岸方式和人员安全设施需纳入专项设计。
三个现有产品入口
- RS60水陆两栖自升式作业平台:兼顾履带移动、浅水漂浮、定位桩和甲板抬升,用于勘探、钻探设备承载及浅水施工辅助;
- RP70自升式移动作业平台:面向滩涂、软泥、浅水和近岸工况,重点评估甲板载荷、定位桩、抬升行程和设备布置;
- 模块化浮动作业平台:由独立浮箱模块拼装,可按项目配置甲板、设备基础、护栏、系泊、吊装和辅助系统。
现有型号页中的公开参数均需结合最新受控资料复核,不能直接替代具体项目的结构与稳定性计算。
平台选型需要哪些信息
| 项目条件 | 对平台设计的主要影响 |
|---|---|
| 水深与潮差 | 影响吃水、干舷、定位桩长度、抬升需求和作业窗口 |
| 淤泥或土层深度 | 影响接地压力、桩端承载、履带通过与底部支撑 |
| 作业设备 | 影响甲板尺寸、局部加强、载荷分布和设备基础 |
| 作业方式 | 决定漂浮、系泊、定位桩、履带移动或自升方案 |
| 甲板载荷 | 影响浮力储备、结构强度、稳性与安全余量 |
| 流速、风浪与通航 | 影响定位、撤离、作业窗口和现场组织 |
| 道路与吊装条件 | 影响模块拆分、运输尺寸、吊点和现场组装 |
| 防腐环境 | 影响涂层、密封、液压保护和维护周期 |
典型应用
- 河道、湖库和水利工程中的设备承载与施工辅助;
- 湿地、软泥、滩涂和潮间带的勘探、钻探与基础施工;
- 水上打桩、桥梁基础、护岸和近岸设施安装;
- 清淤泵、管线、动力单元及辅助设备的水上布置;
- 检查维护、物料转运和临时水上工作面;
- 需要按设备反力、吊装半径或特定工艺定制的平台项目。
设计与安全边界
- 平台的额定载荷不能直接等同于任意位置的集中载荷能力;
- 挖掘机回转、钻机反力、打桩振动和吊装半径会形成不同的动态载荷;
- 定位桩长度不能直接等同于允许工作水深,仍需考虑入土、行程和结构余量;
- 模块化运输是否可行取决于道路限宽、吊装能力、现场拼装和下水条件;
- 页面用于建立平台选型思路,不能替代结构计算、稳性校核、现场勘察和专项施工方案。
浮动平台、定位桩平台和自升式平台有什么区别?
浮动平台主要依靠浮力和系泊工作;定位桩平台通过桩体限制漂移;自升式平台在条件允许时沿定位桩抬升甲板。选择取决于作业精度、载荷、水深、底质和环境条件。
平台可以承载挖掘机、钻机或打桩设备吗?
可以作为定制方向评估,但必须提供设备型号、工作重量、工作半径、反力、振动、重心和甲板布置,不能只按设备自重判断。
平台可以公路运输吗?
部分平台可采用模块化或分体结构降低运输难度,最终方案仍取决于模块尺寸、道路限制、吊装条件和现场组装空间。
询价前需要准备什么?
建议提供项目地点、水深、潮差、泥深或土层、施工设备、甲板尺寸与载荷、工作方式、运输限制、计划工期,以及现场照片、图纸或地勘资料。
PROJECT INPUT
从设备与工况开始
提供项目地点、水深、泥深或土层、潮差、作业设备、甲板尺寸与载荷、移动方式,以及现场照片或图纸。
提交工况,获取平台建议 ↗